การบรรจุและจัดเรียงกล่องแบบหกแกน สร้างขึ้นเพื่อการรวมสายการผลิต
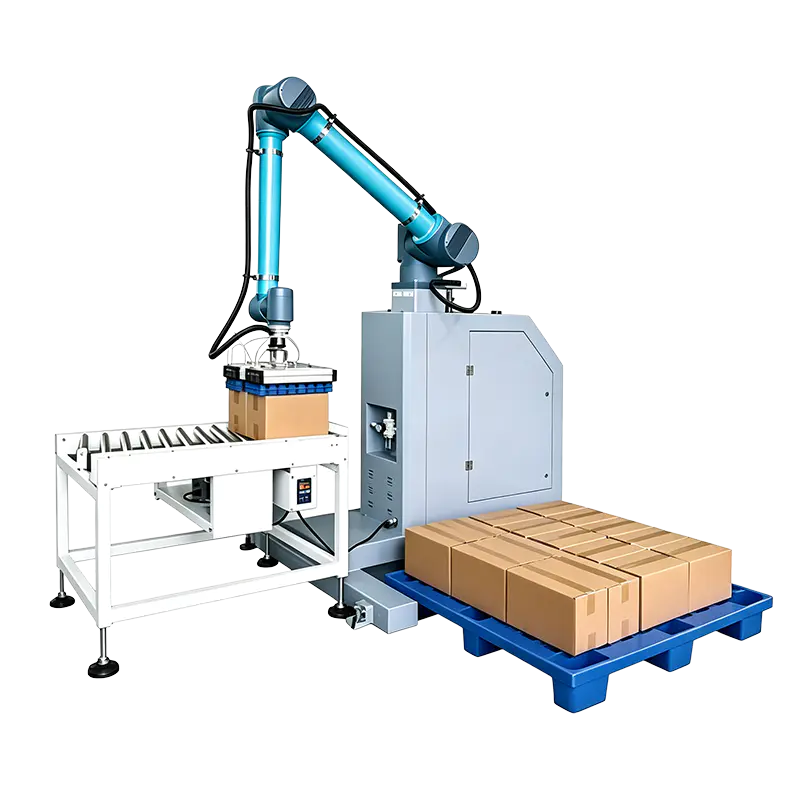
Jiaxing K-Line Machinery Co., Ltd. สร้าง ผู้ผลิตหุ่นยนต์บรรจุกล่อง ซีรีส์ซึ่งเป็นส่วนหนึ่งของกลุ่มอุปกรณ์ระบบของเรา เราเป็นผู้ผลิตหุ่นยนต์บรรจุกล่อง OEM ของจีนและเป็นซัพพลายเออร์หุ่นยนต์บรรจุกล่องแบบกำหนดเอง และเรากำหนดค่าแต่ละเซลล์ตามรูปแบบผลิตภัณฑ์ อัตราสายการผลิต และแผนผังโรงงาน ซีรีส์นี้ประกอบด้วยเวิร์กสเตชันการจัดวางบนพาเลทแบบทำงานร่วมกันและระบบการบรรจุกล่องอัจฉริยะโดยใช้แขนหุ่นยนต์ร่วมปฏิบัติงานแบบ 6 แกนพร้อมเอฟเฟกต์ปลายอัจฉริยะ
ความสามารถในการรับน้ำหนักคือ 30–60 กก. ระยะการเข้าถึงสูงสุดคือ 1,700–1900 มม. ความสูงในการจัดเรียงพาเลทสูงสุดคือ 2100–2600 มม. ตัวเลขเหล่านี้ทำให้กลุ่มผลิตภัณฑ์นี้ใช้งานได้จริงสำหรับกล่องและผลิตภัณฑ์บรรจุถุงในโรงงานอาหาร ยา และโรงงานเคมีรายวัน เนื่องจากหุ่นยนต์เป็นส่วนหนึ่งของสายการผลิตที่สมบูรณ์ เราจึงรวมหุ่นยนต์เข้ากับเครื่องบรรจุภัณฑ์ขั้นต้น เครื่องปิดผนึกกล่อง และสายพานลำเลียงเพื่อสร้างสายการผลิตการบรรจุและจัดเรียงพาเลทอัตโนมัติเต็มรูปแบบ
ตำแหน่งที่หุ่นยนต์บรรจุกล่องพอดี
หมวดหมู่หุ่นยนต์บรรจุกล่องครอบคลุมการกำหนดค่าแพลตฟอร์มสองแบบ เราเลือกแพลตฟอร์มตามปริมาณของระบบอัตโนมัติต้นทางและระดับการมีส่วนร่วมของผู้ปฏิบัติงานที่คาดหวังที่ส่วนท้ายของสายการผลิต
เวิร์กสเตชันการจัดวางบนพาเลทแบบทำงานร่วมกัน
สำหรับสายการผลิตที่ผู้ปฏิบัติงานจัดการการป้อนเข้า การเปลี่ยนพาเลท และการแทรกแซงเป็นครั้งคราว หุ่นยนต์หยิบถุงหรือกล่องจากสายพานลำเลียงป้อนและวางในรูปแบบชั้นที่กำหนด
เหมาะสมที่สุด: จำนวนบรรทัดที่น้อยลง ขนาดแพ็คหลายขนาด และไซต์ที่เพิ่มระบบอัตโนมัติโดยไม่ต้องเปลี่ยนทั้งบรรทัด
ระบบบรรจุกล่องอัจฉริยะ
สำหรับการทำงานปลายสายอัตโนมัติ หุ่นยนต์ทำงานร่วมกับเครื่องสร้างเคส สายพานลำเลียง เครื่องซีลเคส และอุปกรณ์ตรวจสอบ รับผลิตภัณฑ์จากต้นทางและจัดการรูปแบบเคสหรือพาเลทจากส่วนกลาง
เหมาะสมที่สุด: อาหารปริมาณมากและสายเคมีรายวันพร้อมการเปลี่ยนแปลงอย่างต่อเนื่องและลดการจัดการแบบแมนนวล
ตำแหน่งบรรทัดทั่วไป:
- สินค้าจากก เครื่องบรรจุแนวตั้ง หรือเครื่องบรรจุถุงสำเร็จรูปแบบอัตโนมัติจะถูกลำเลียงไปยังหุ่นยนต์โดยตรง
- กล่องจากก เครื่องซีลปิดกล่อง สามารถวางบนพาเลทได้ในเซลล์เดียวกัน
- สามารถวางหุ่นยนต์ก่อนหรือหลังการปิดผนึกกล่อง ขึ้นอยู่กับว่าถุงถูกบรรจุลงในกล่องก่อนหรือวางบนพาเลทโดยตรง
- แพลตฟอร์มสายพานลำเลียงและสายพานลำเลียงเอาท์พุตถูกจับคู่กับซองการทำงานของหุ่นยนต์
ข้อกำหนดของระบบมาตรฐาน
| พารามิเตอร์ | ซีรี่ส์หุ่นยนต์บรรจุกล่อง |
| สถาปัตยกรรมหุ่นยนต์ | แขนหุ่นยนต์ร่วมปฏิบัติงานหกแกนพร้อมเอฟเฟกต์ปลายอัจฉริยะ |
| ความสามารถในการรับน้ำหนัก | 30–60 กก |
| การเข้าถึงสูงสุด | 1700–1900 มม |
| ความสูงในการจัดเรียงพาเลทสูงสุด | 2100–2600 มม |
| การป้องกันสิ่งที่แนบมา | IP54 |
| กำลังติดตั้ง | 3.5–5 กิโลวัตต์ |
| แหล่งจ่ายไฟ | เฟสเดียว 220 โวลต์ / 50 เฮิรตซ์ |
| การสื่อสาร | โปรโตคอลทีซีพี/ไอพี |
| การจัดเก็บสูตร | สูตรอาหารมากกว่า 1,000 รายการพร้อมการตั้งชื่อภาษาจีน/อังกฤษและการค้นหาสูตรอาหาร |
| คุณสมบัติการเขียนโปรแกรม | การตั้งค่าพารามิเตอร์การสุ่มตัวอย่างอัตโนมัติอัจฉริยะ การปรับความเร็วแบบเรียลไทม์ การเขียนโปรแกรมเสมือน AR |
| กลไกลูกเบี้ยว | โครงสร้างลูกเบี้ยวร่องใน 20CrMnTi ความแข็ง HRC55-60 |
| การหล่อลื่น | ระบบหล่อลื่นแบบรวม |
ความสามารถในการทำซ้ำไม่ใช่ตัวเลขเดียวสำหรับทุกการกำหนดค่า ค่าสุดท้ายขึ้นอยู่กับรุ่นหุ่นยนต์ น้ำหนักบรรทุกที่จุดทำงาน และมวลเอฟเฟกต์ส่วนปลาย เรายืนยันรอบเวลาและความสามารถในการทำซ้ำสำหรับรูปแบบสแต็กจริงในข้อเสนอ
ตัวเลือกการกำหนดค่าและการเลือกเอนด์เอฟเฟกต์
เรากำหนดค่าหุ่นยนต์ตามสิ่งที่เข้าถึงเอฟเฟกต์ปลายทางจริงๆ ถุงที่ยืดหยุ่นได้จำเป็นต้องมีอุปกรณ์ยึดจับหรือตัวดูดที่เหมาะกับประเภทฟิล์มและพื้นผิว กล่องกระดาษแข็งต้องมีหน้าสัมผัสที่แตกต่างกัน โดยเฉพาะอย่างยิ่งเมื่อปิดฝาไม่สนิท
- ผลิตภัณฑ์ที่บรรจุถุง: เอนด์เอฟเฟกต์ที่เลือกตามวัสดุถุง น้ำหนัก ขนาด และผิวสำเร็จ
- กล่อง: เอ็ฟเฟ็กเตอร์ส่วนปลายที่เลือกตามขนาดเคส สภาพฝา และการวางแนวของชั้น
- รูปแบบพาเลท: รูปแบบเลเยอร์ตามสูตรกำหนดการรับ ตำแหน่ง และการจัดการระหว่างเลเยอร์
- ระยะเอื้อมและการติดตั้ง: ตำแหน่งฐานถูกกำหนดโดยความสูงของสายพานลำเลียง ตำแหน่งพาเลท และพื้นที่ว่างที่มีอยู่
ปริมาณงานถูกกำหนดโดยอัตราอัปสตรีมไลน์ น้ำหนักบรรทุก ระยะการเข้าถึง และวงจรเอนด์เอฟเฟกต์ เรากำหนดขนาดหุ่นยนต์เทียบกับถุงเป้าหมายต่อนาทีหรือกล่องต่อชั่วโมง แทนที่จะเป็นขนาดสูงสุดตามทฤษฎี การปรับความเร็วแบบเรียลไทม์ช่วยให้ระบบติดตามการเปลี่ยนแปลงของการไหลต้นน้ำโดยไม่ต้องหยุดสาย
การควบคุม สูตรอาหาร และการบูรณาการระบบอัตโนมัติ
- โปรโตคอลการสื่อสาร TCP/IP สำหรับการรวม PLC/HMI และการประสานงานสาย
- สูตรอาหารมากกว่า 1,000 รายการพร้อมการตั้งชื่อภาษาจีน/อังกฤษ และการค้นหาสูตรอาหารเพื่อการเปลี่ยนแปลงผลิตภัณฑ์อย่างรวดเร็ว
- การตั้งค่าพารามิเตอร์การสุ่มตัวอย่างอัตโนมัติอัจฉริยะและการปรับความเร็วแบบเรียลไทม์เพื่อลดเวลาในการทดสอบการใช้งาน
- การเขียนโปรแกรมเสมือน AR สำหรับเส้นทางหุ่นยนต์ที่วางแผนไว้และการตรวจสอบโครงร่าง
สถาปัตยกรรมการควบคุมนี้ช่วยให้หุ่นยนต์บูรณาการกับสายการบรรจุภัณฑ์ที่มีอยู่ได้ง่ายขึ้น เราจับคู่สัญญาณการจับมือกับอุปกรณ์ต้นน้ำ เพื่อให้หุ่นยนต์ได้รับการไหลของผลิตภัณฑ์อย่างสม่ำเสมอ และสายการผลิตจะไม่หยุดเมื่อมีการเปลี่ยนแปลงรูปแบบ
การออกแบบเครื่องกลและการบำรุงรักษา
การจัดเรียงพาเลทใช้เวลานานหลายชั่วโมง ดังนั้น ความต้านทานต่อการสึกหรอจึงเป็นข้อกำหนดการออกแบบหลัก อุปกรณ์นี้ใช้โครงสร้างลูกเบี้ยวร่องขนาด 20CrMnTi ที่มีความแข็ง HRC55-60 และระบบหล่อลื่นในตัว การผสมผสานนี้ให้ความแข็งสูง ความแม่นยำสูง และความเสถียรสูงสำหรับการทำงานต่อเนื่อง
การหล่อลื่นแบบรวมช่วยลดจุดบำรุงรักษาตามปกติ ระบบบริการหลังการขายของเราประกอบด้วยการแก้ไขปัญหาระยะไกลและการสนับสนุนอะไหล่สำหรับการติดตั้งในต่างประเทศ ไฟล์การส่งมอบจะกำหนดช่วงเวลาการตรวจสอบสำหรับเซลล์หุ่นยนต์และเอนด์เอฟเฟกต์
แนวทางคุณภาพและการสนับสนุนโครงการ
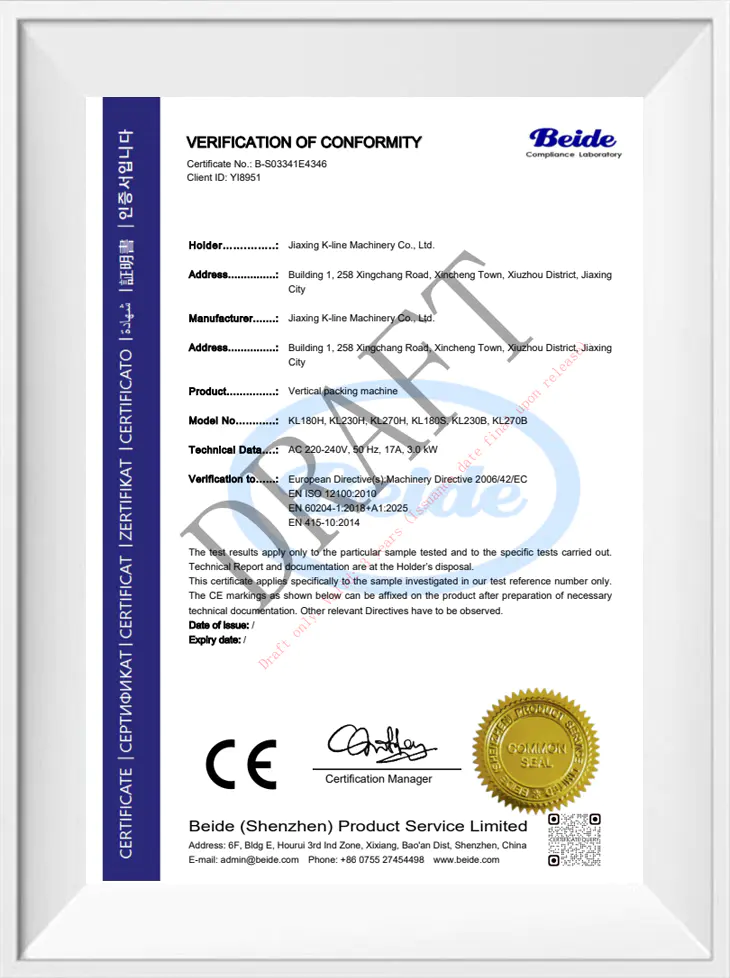
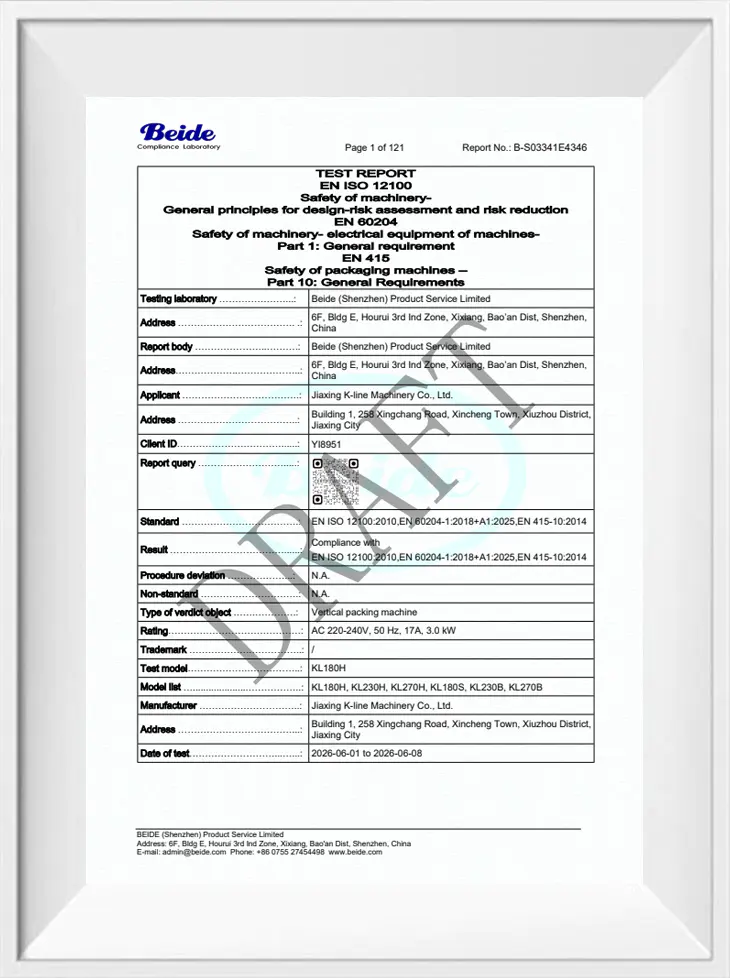
เจ้าหน้าที่ด้านเทคนิคอาวุโสดูแลกระบวนการทั้งหมดตั้งแต่การวิจัยและพัฒนาผลิตภัณฑ์และการออกแบบจนถึงการผลิต เราเป็นผู้ผลิตโดยตรงและสามารถดำเนินการออกแบบแบบบูรณาการและการใช้งานระบบบรรจุภัณฑ์อัตโนมัติทั้งโรงงานแบบครบวงจร บันทึกการรับรองสำหรับกลุ่มผลิตภัณฑ์เครื่องจักรประกอบด้วยรายงานร่างการทดสอบ CE และสิทธิบัตรแบบจำลองการประดิษฐ์/อรรถประโยชน์
สำหรับแต่ละเซลล์หุ่นยนต์ ไฟล์โครงการประกอบด้วยโครงร่าง คำอธิบายอินเทอร์เฟซบรรทัด รายการสูตรอาหาร และเอกสารการปฏิบัติตามข้อกำหนดที่เกี่ยวข้องกับการกำหนดค่า ข้อมูลนี้ช่วยให้ทีมติดตั้งมีข้อมูลอ้างอิงสำหรับการประกอบ การเดินสายไฟ และการทดสอบการใช้งาน
ข้อมูลที่เราใช้กำหนดค่าโซลูชันของคุณ
เพื่อเตรียมข้อเสนอที่เหมาะสม เราจำเป็นต้องมีพารามิเตอร์ที่กำหนดจุดทำงานของหุ่นยนต์และเอฟเฟกต์ปลายทาง
- สินค้าและแพ็ค: ขนาดถุงหรือกล่อง น้ำหนัก ชนิดฟิล์มถุง หรือลักษณะกล่อง
- อัตราสาย: ถุงต่อนาทีหรือกล่องต่อชั่วโมง รูปแบบการเปลี่ยนแปลง และจุดสูงสุดที่คาดหวัง
- อุปกรณ์ต้นน้ำ: เครื่องบรรจุแนวตั้ง, เครื่องบรรจุถุงสำเร็จรูป, เครื่องตรวจสอบน้ำหนักบนสายพาน, เครื่องตรวจจับโลหะ และความสูงของสายพานลำเลียง
- กล่องและพาเลท: ขนาดเคส ชั้นต่อพาเลท รูปแบบต่อชั้น ขนาดพาเลท และความสูงในการบรรทุกสูงสุด
- เว็บไซต์: พื้นที่ว่างบนเพดาน ความสูงของสายพานลำเลียงเข้า/ออก แหล่งจ่ายไฟ และภาษา HMI
- อินเตอร์เฟซสาย: ข้อกำหนดแบรนด์ PLC/PAC ความพร้อมใช้งานของ TCP/IP และสัญญาณแฮนด์เชคที่มีอยู่
พื้นฐานข้อเสนอ: เราใช้ข้อมูลเหล่านี้เพื่อกำหนดการเข้าถึง เพย์โหลด เอนด์เอฟเฟกต์ ชุดสูตรอาหาร และขอบเขตการรวมบรรทัด ใบเสนอราคาและกำหนดการทางเทคนิคขึ้นอยู่กับจุดทำงาน ไม่ใช่แพ็คเกจโรบอตทั่วไป
คำถามที่พบบ่อย
อะไรคือความแตกต่างระหว่างเวิร์กสเตชันการจัดวางบนพาเลทแบบทำงานร่วมกันและระบบการบรรจุกล่องอัจฉริยะ?
ทั้งสองใช้แขนหุ่นยนต์ร่วมปฏิบัติงานหกแกน เวิร์กสเตชันการจัดวางบนพาเลทเป็นการจัดการที่ง่ายกว่าสำหรับการหยิบและซ้อน ระบบการบรรจุกล่องอัจฉริยะเพิ่มการจัดการกล่องและการประสานงานสายพานลำเลียงที่จำเป็นสำหรับการทำงานที่สิ้นสุดสายการผลิตโดยอัตโนมัติ เราเลือกแพลตฟอร์มตามอัตราสายและขอบเขตการรวม
หุ่นยนต์สามารถบูรณาการเข้ากับเครื่องบรรจุแนวตั้งและไลน์ปิดผนึกกล่องที่มีอยู่ของเราได้หรือไม่
ใช่. ระบบใช้การสื่อสาร TCP/IP และการปรับความเร็วแบบเรียลไทม์เพื่อทำงานกับเครื่องจักรบรรจุภัณฑ์ขั้นต้น สายพานลำเลียง และเครื่องปิดผนึกกล่อง ในข้อเสนอนี้ เราจะระบุความสูงของการป้อนเข้า สัญญาณการจับมือ และรูปแบบเคสหรือพาเลท
หุ่นยนต์บรรจุกล่องประเภทใดบ้างที่สามารถจัดการผลิตภัณฑ์ได้?
ซีรีส์นี้ออกแบบมาสำหรับผลิตภัณฑ์แบบกล่องและแบบถุงในอุตสาหกรรมอาหาร ยา และอุตสาหกรรมเคมีรายวัน การเลือกเอนด์เอฟเฟกต์ขึ้นอยู่กับวัสดุของถุง พื้นผิวของผลิตภัณฑ์ น้ำหนัก และขนาด การจัดการกล่องจะขึ้นอยู่กับขนาดกล่องและสภาพของฝา
สามารถเก็บสูตรผลิตภัณฑ์ได้กี่สูตร?
สูตรอาหารมากกว่า 1,000 รายการพร้อมการตั้งชื่อภาษาจีน/อังกฤษและการค้นหาสูตรอาหาร การตั้งค่าพารามิเตอร์การสุ่มตัวอย่างอัตโนมัติอัจฉริยะและการปรับความเร็วแบบเรียลไทม์จะช่วยลดเวลาการเปลี่ยนแปลงและการตั้งโปรแกรมด้วยตนเองซ้ำๆ
คุณต้องการข้อมูลเว็บไซต์ใดสำหรับใบเสนอราคา?
เราต้องการขนาดและน้ำหนักของผลิตภัณฑ์ อัตราสายการผลิต ขนาดพาเลทและรูปแบบกองซ้อน ความสูงของสายพานลำเลียง พื้นที่ว่าง ระยะห่างจากเพดาน แหล่งจ่ายไฟ และเครื่องต้นน้ำที่ป้อนหุ่นยนต์ ด้วยข้อมูลนี้ เรากำหนดค่าจุดทำงานและเอฟเฟกต์ปลายทาง
หุ่นยนต์ต้องการการบำรุงรักษาต่อเนื่องอะไรบ้าง?
กลไกลูกเบี้ยวร่องทำจาก 20CrMnTi ที่มีความแข็ง HRC55-60 และการหล่อลื่นในตัว ซึ่งช่วยลดจุดจาระบีตามปกติ การสนับสนุนหลังการขายของเราครอบคลุมการแก้ไขปัญหาระยะไกลและอะไหล่ แผนการบำรุงรักษาในไฟล์ส่งมอบจะกำหนดช่วงเวลาการตรวจสอบสำหรับเซลล์หุ่นยนต์และเอนด์เอฟเฟกต์